


自己位置推定・マッピング技術の説明
自己位置推定・SLAMとは?
仕組みやマッピングとの関係を解説
ドローンやロボットが自律的に移動するためには、「自分が今どこにいるのか」を把握する必要があります。
自己位置推定は、カメラやLiDAR、IMUなどの情報から位置や姿勢を推定する技術です。マッピングは周囲の環境を地図として表現する技術であり、この2つを同時に行う仕組みをSLAMと呼びます。
1自己位置推定とは?
自己位置推定(Localization)とは、移動体がセンサー情報を使って、自分の位置・向き・姿勢を推定する技術です。
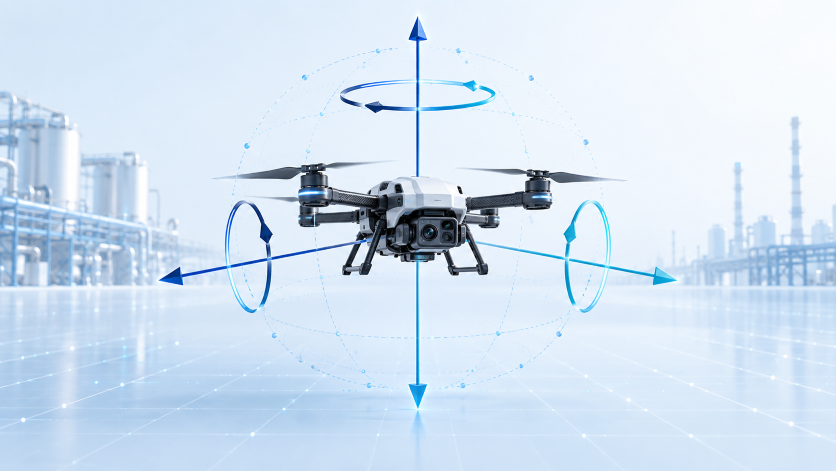
位置だけでなく、向きや傾きも把握
ドローンでは、前後・左右・上下の位置を表すX・Y・Zに加えて、Roll(横方向の傾き)、Pitch(前後方向の傾き)、Yaw(機首の向き)も重要です。
これらの状態を継続的に推定することで、機体の安定化や経路に沿った移動、障害物との位置関係の把握などにつなげます。
ただし、屋内や地下など衛星信号が届きにくい環境では、別のセンサーを利用した位置推定が必要になります。
3次元の位置 + 3方向の回転
2なぜ自己位置推定が必要?
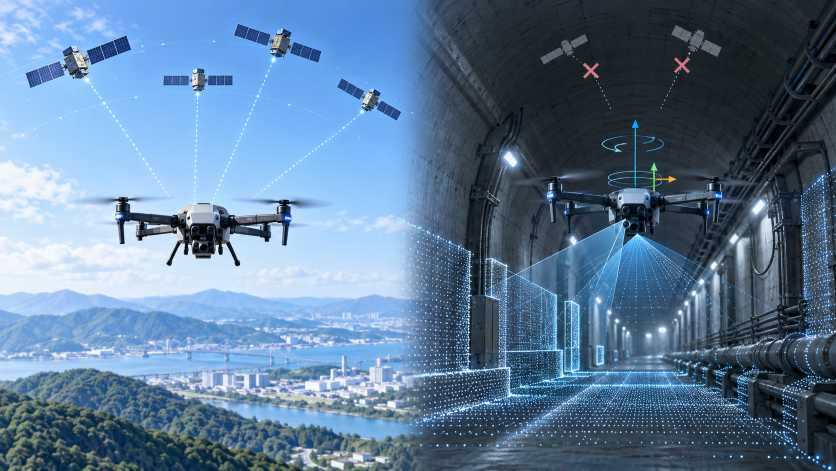
GNSS(GPSなど)を利用できる屋外と、衛星信号を利用しにくい環境では、位置を求める方法が異なります。
衛星測位を利用できる環境
複数の衛星から受信した信号をもとに、緯度・経度・高度などの絶対位置を求めます。
- 屋外の開けた場所
- 衛星信号を安定して受信できる場所
衛星測位を利用しにくい環境
LiDAR・カメラ・IMUなどから周囲の特徴や移動量を捉え、現在位置と姿勢を推定します。
- 建物・工場・倉庫内
- トンネル・地下空間・橋梁下
3マッピングとは?
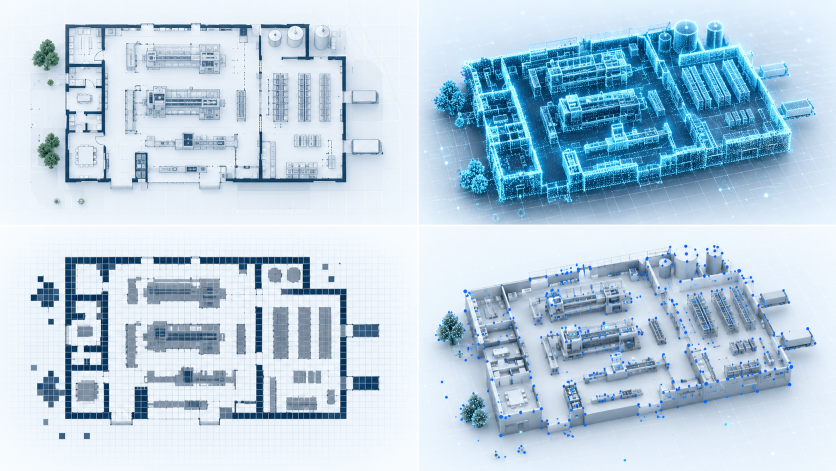
マッピング(Mapping)とは、センサーで周囲を計測し、壁・床・設備・障害物などの環境を、コンピューターが扱える地図として表現する技術です。
2Dマップ
壁や障害物の配置を、上から見た平面地図として表します。
3D点群
LiDARなどで取得した周囲の形状を、XYZ座標を持つ点の集合で表します。
占有格子地図
空間を格子に分け、障害物の有無や存在確率を表します。
Visual Map
カメラ画像から抽出した特徴点などを使って環境を表現します。
4SLAMとは?
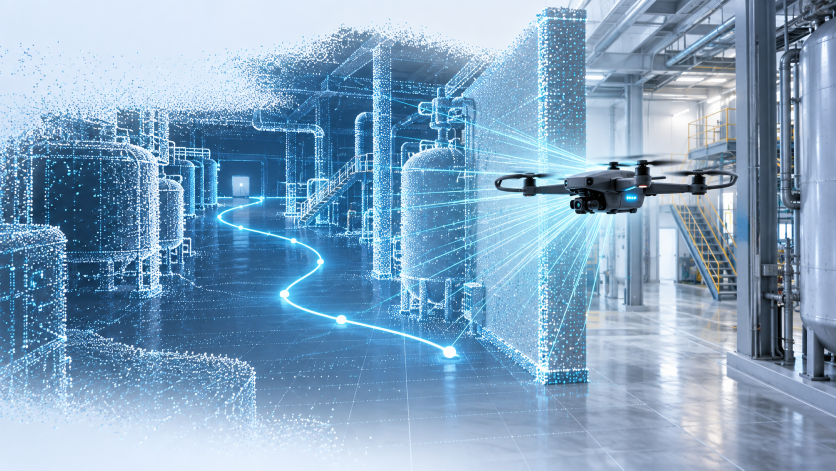
SLAM(Simultaneous Localization and Mapping)は、自己位置推定と地図作成を同時に行う技術です。
自己位置推定
自分はどこにいて、どちらを向いている?
地図作成
周囲には何があり、どのような空間になっている?
SLAM
自分の位置を推定しながら、同時に周囲の地図を作成・更新
5自己位置推定に使われるセンサー
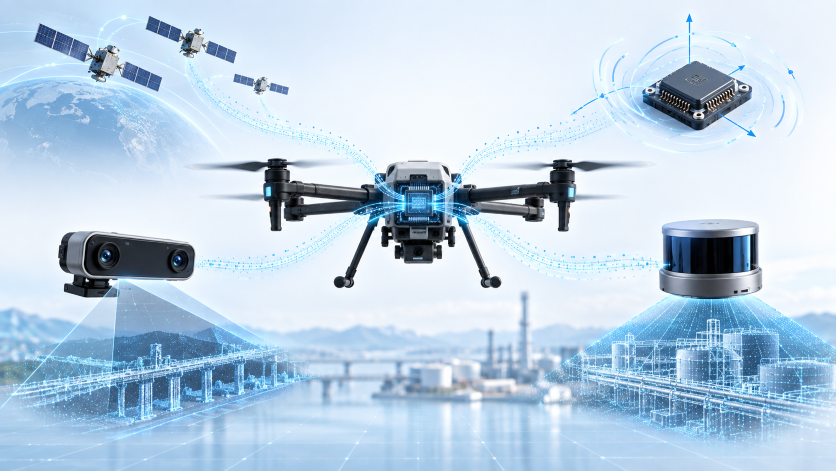
センサーごとに得られる情報と得意・不得意が異なるため、複数の情報を組み合わせて利用することがあります。
GNSS / GPS
衛星信号から地球上の絶対位置を取得します。屋外では有効ですが、屋内や遮蔽物の多い場所では利用が難しくなります。
IMU
加速度と角速度を計測し、短時間の動きや姿勢変化を捉えます。単独では誤差が蓄積しやすいため、他のセンサーと組み合わせます。
カメラ
画像内の特徴点がフレーム間でどう移動したかを解析し、カメラ自身の移動量や姿勢を推定します。
LiDAR
周囲までの距離を点群として取得します。異なる時刻の点群形状を照合し、センサーの移動量を推定します。
6自己位置推定・SLAMの主な方式
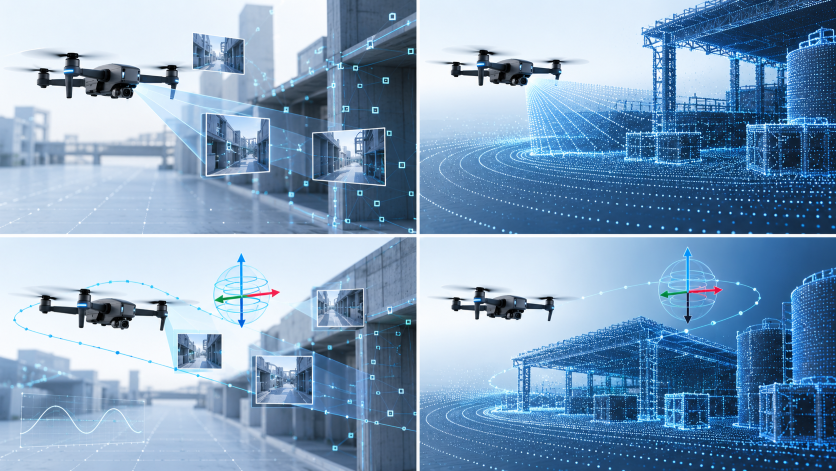
「どの方式が最も優れているか」ではなく、明るさ、周囲の形状、移動速度、搭載重量、必要精度などに合わせて選びます。
Visual SLAM
主なセンサー:カメラ
画像の特徴点を追跡して移動量を推定します。豊富な色情報を利用できますが、暗所・逆光・模様の少ない場所では特徴を捉えにくい場合があります。
LiDAR SLAM
主なセンサー:2D / 3D LiDAR
距離や点群形状を照合して移動量を推定します。照明の影響を受けにくい一方、形状変化の少ない場所などでは推定が難しくなる場合があります。
Visual-Inertial
主なセンサー:カメラ + IMU
画像情報とIMUによる短時間の動き・姿勢変化を組み合わせ、互いの弱点を補いながら位置を推定します。
LiDAR-Inertial
主なセンサー:LiDAR + IMU
点群とIMUを統合して位置・姿勢を推定します。3Dマッピングや、照明条件が変化する環境で利用される方式です。
7自己位置推定が難しくなる環境
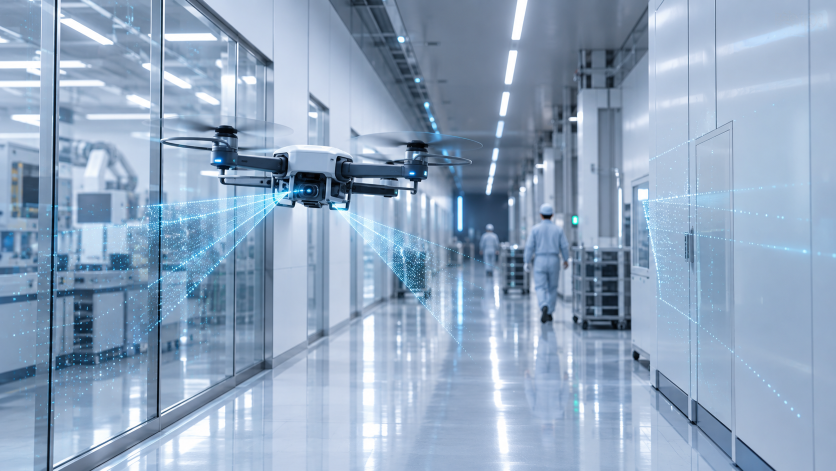
SLAMを使えば、どのような場所でも必ず正確に位置を求められるわけではありません。方式と環境の相性を確認することが重要です。
特徴の少ない場所
白い壁や形状変化の少ない長い廊下では、前後の計測結果を対応付けにくくなります。
暗所・逆光・急な明暗差
カメラ方式では、画像の特徴を安定して捉えられない場合があります。
ガラス・鏡・反射面
光の透過や強い反射により、カメラやLiDARの計測結果へ影響することがあります。
高速移動・振動
画像のぶれや点群のゆがみが生じ、時刻の異なるデータの照合が難しくなります。
似た景色が続く場所
同じ形状や模様が繰り返されると、別の場所を同じ場所と誤認する可能性があります。
動く物体が多い場所
人や車両などの動体が多いと、固定された環境の特徴を抽出しにくくなることがあります。
8自己位置推定から自律移動へ
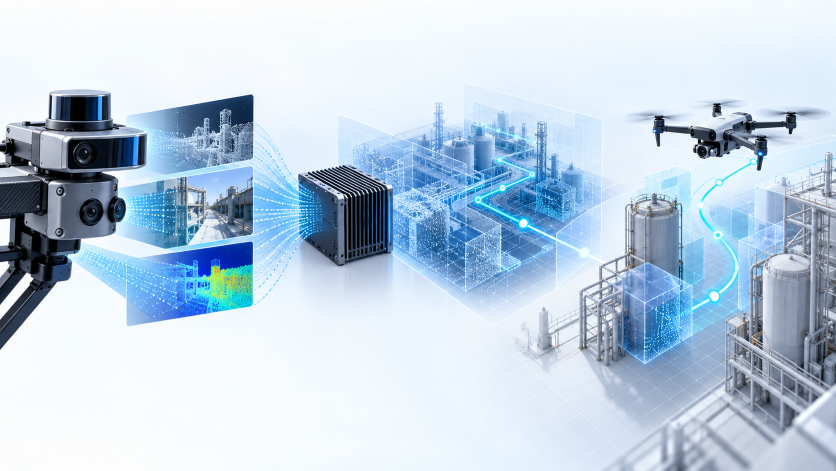
自己位置推定は自律移動を支える基盤技術ですが、自己位置が分かるだけで自動飛行できるわけではありません。
SLAM
9ドローン・ロボットへの活用
自己位置推定・SLAMは、衛星測位が使いにくい場所を含むさまざまな自律移動システムで利用されています。
ドローン
屋内、地下、トンネルなどにおける飛行支援、点検、計測、マッピング。
AMR・AGV
工場や倉庫内での現在位置把握、経路計画、障害物を考慮した自律搬送。
点検ロボット
設備・インフラを巡回し、同じ場所で継続的に撮影・計測するための位置把握。
自動運転
周囲の地図やセンサー情報と車両位置を照合し、走行判断を支援。
建設機械
施工現場における機械位置の把握、施工状況の記録、3Dデータの活用。
調査・研究
未知環境の探索、空間のデジタル化、移動体制御に関する実証・評価。
自己位置推定・SLAMを活用したシステムについてご相談ください
非GPS環境でのドローン・ロボット運用、LiDARによる3Dマッピング、自動飛行、ワイヤレス充電との連携など、用途に合わせた技術検討をご相談いただけます。
技術相談・お問い合わせ

Copyright © B&PLUS K.K.ALL Rights Reserved