


CAMERA / AI
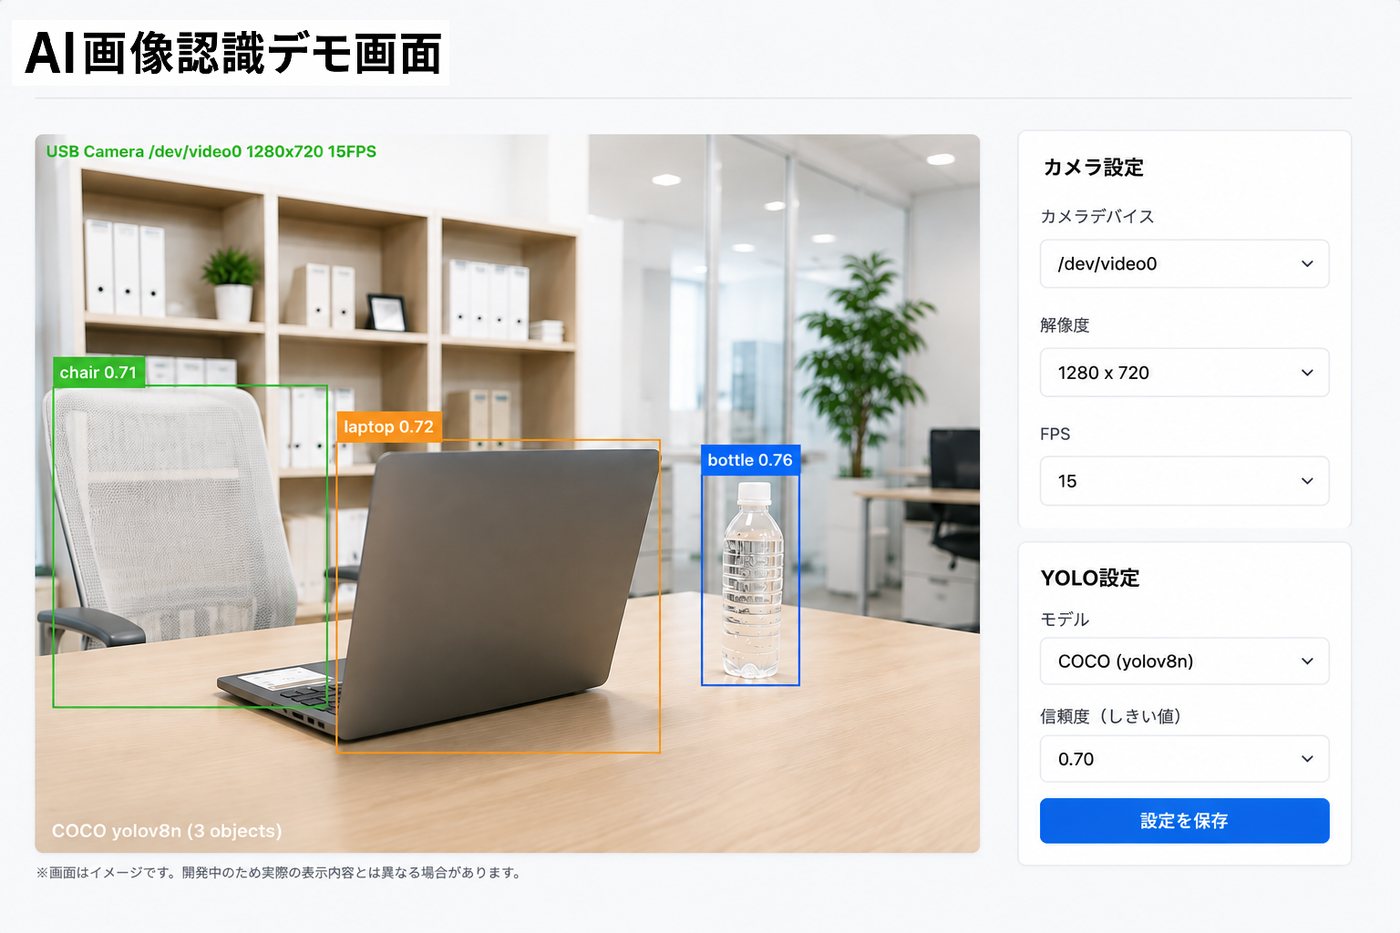
カメラ搭載|映像を確認し、AIで対象を検知
遠隔映像の確認・保存に加え、YOLOなどの物体検知を組み合わせ、人物・設備・工具などの有無や位置を捉える仕組みへ展開します。
- 遠隔監視・ライブ確認
- 定位置からの画像記録
- 対象物の検知・数量確認
レール上を走行するロボットに、ワイヤレス充電、カメラ、AI、LiDAR、搬送機構などを組み合わせ、巡回・監視・3D計測・軽量物搬送の可能性を検証します。
なかでも、同じルート・同じ視点を繰り返し再現できる特長を活かし、建設現場や設備の変化を継続して記録する用途に取り組んでいます。

固定カメラより広い範囲を、ドローンやAMRより再現性の高いルートで巡回。同じ位置・同じ視点から継続的に記録します。
決められたルートを繰り返し走行し、カメラやLiDARによる記録・計測、軽量物の搬送と、待機位置でのワイヤレス充電を組み合わせられます。
毎回同じ経路を走行し、設備や施工状況の経時変化を比較しやすくします。
上部空間を活用し、人・台車・資材などの床面動線との干渉を抑えます。
屋内、地下、トンネルなど、GPSを利用しにくい環境での定ルート走行に向きます。
用途に応じて、カメラ、LiDAR、各種センサや小型搬送機構を搭載できます。
現時点の導入・検証実績と、今後の活用を想定したイメージをご紹介します。
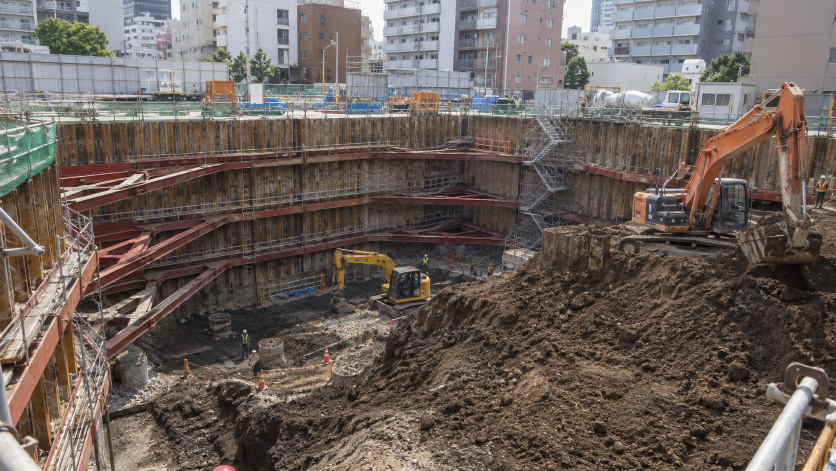
掘削箇所を定期的に3D計測し、施工状況の変化を記録・可視化します。
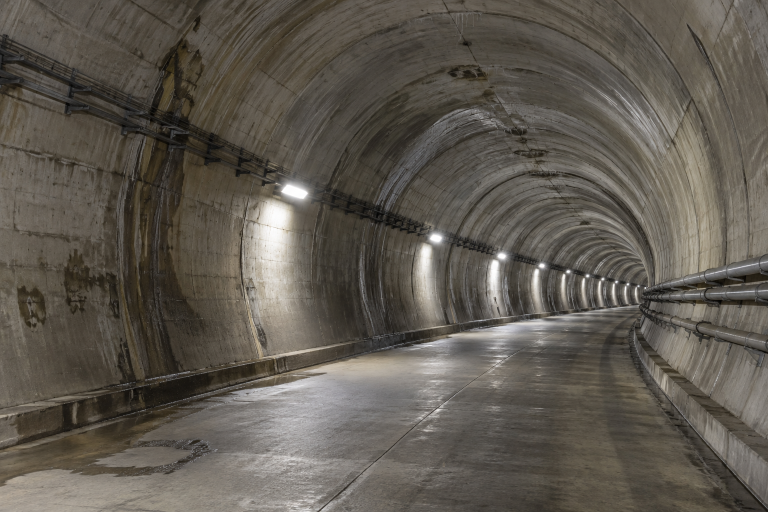
同じルートを繰り返し巡回し、壁面状態の変化をカメラやセンサで継続記録します。
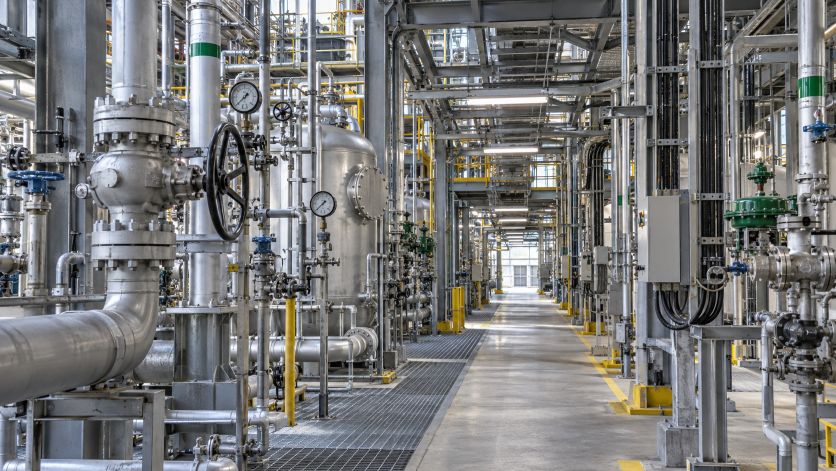
配管や設備に沿って巡回し、カメラやセンサで異常の兆候や経時変化を記録します。
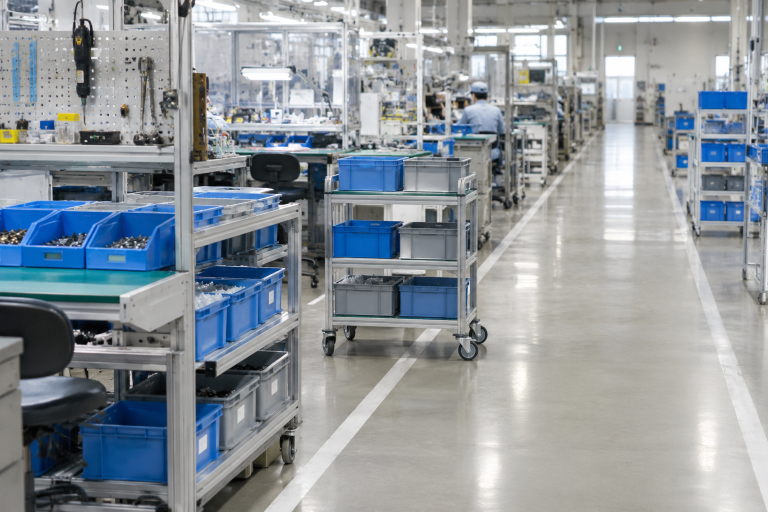
部品・工具・小型容器などを定ルートで運び、人や台車が通る床面動線との干渉を抑えます。
完成仕様を選ぶ製品ではなく、レール走行・制御・充電を実機で確認し、用途に必要な機能を追加するためのベースシステムです。

レールロボット本体、検証用アルミフレームレール、ワイヤレス充電、RFID制御、Wi-Fi通信を組み合わせています。
検証パッケージの全体像と、レール上を走行するロボットの基本動作をご覧いただけます。
レール、ロボット、制御、ワイヤレス充電を組み合わせた検証プラットフォームをご紹介します。
レールガイドとワイヤレス給電を組み合わせた連続稼働の動作例をご覧いただけます。
レール走行・位置停止・遠隔操作・ワイヤレス充電を共通基盤として、カメラまたはLiDARを搭載できます。現場の目的に合わせて、映像による確認・AI検知と、3D点群による計測・記録を検討します。
基本動作を共通化し、下部へ搭載する機器や機構によって現場ごとの役割をつくります。
遠隔映像の確認・保存に加え、YOLOなどの物体検知を組み合わせ、人物・設備・工具などの有無や位置を捉える仕組みへ展開します。
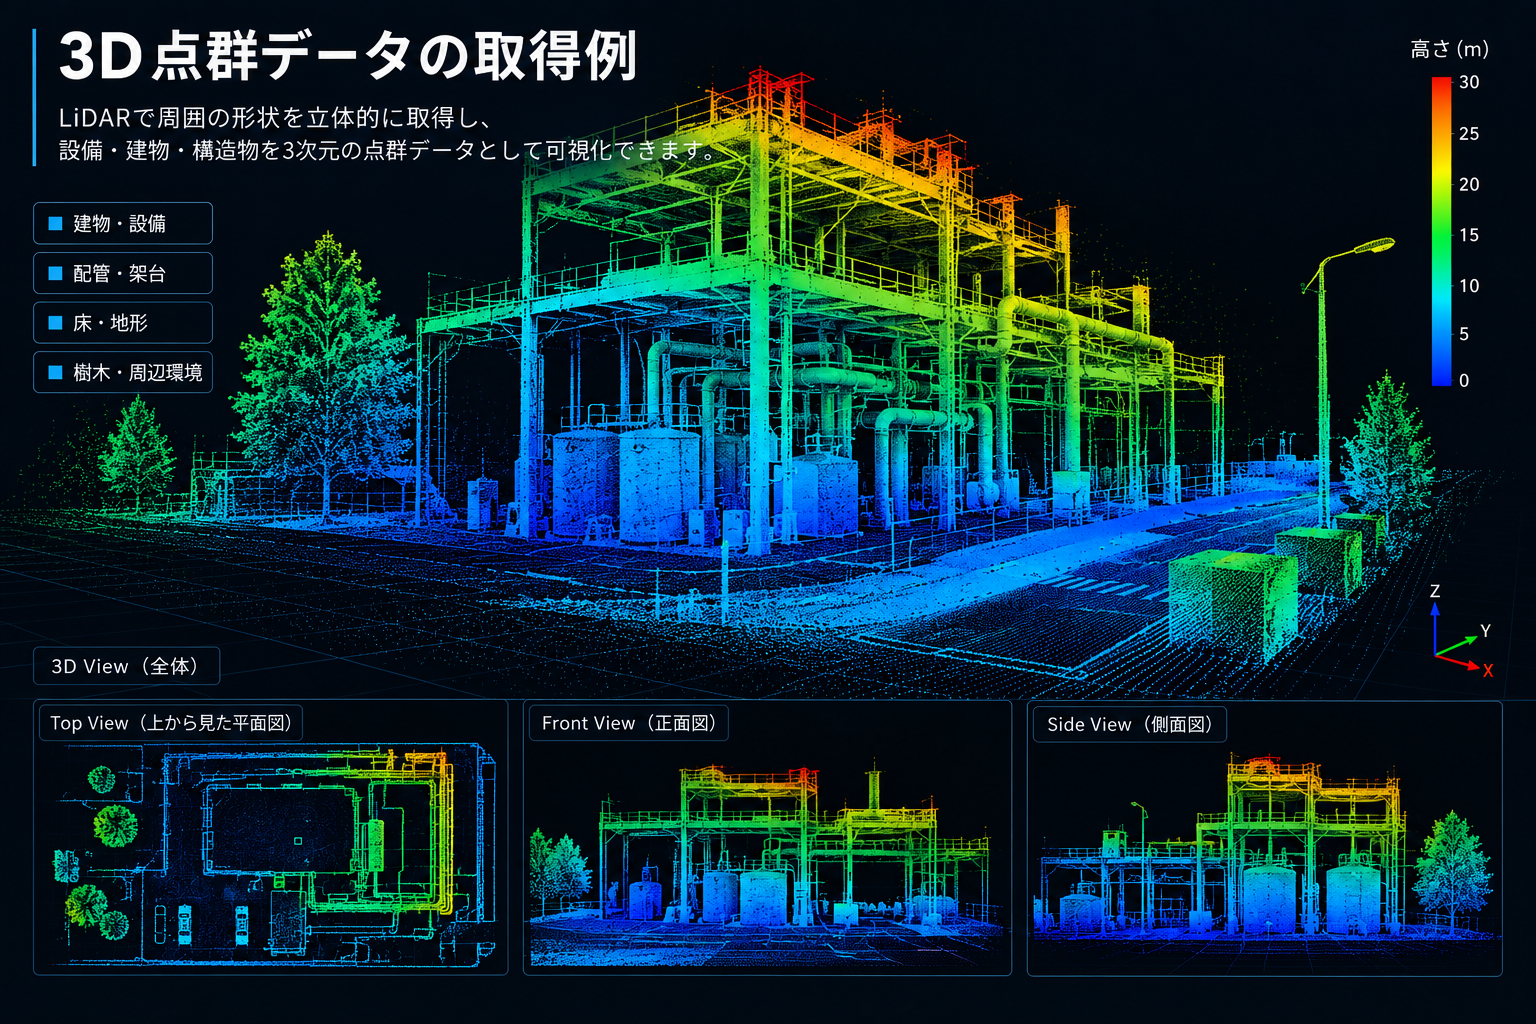
同じルートから点群データを取得し、掘削・施工進捗や設備・空間の形状を記録します。蓄積したデータは時系列比較や可視化へつなげられます。
実際の現場利用から展示・検証までの取り組みと、現在開発・評価を進めているモデルをご紹介します。
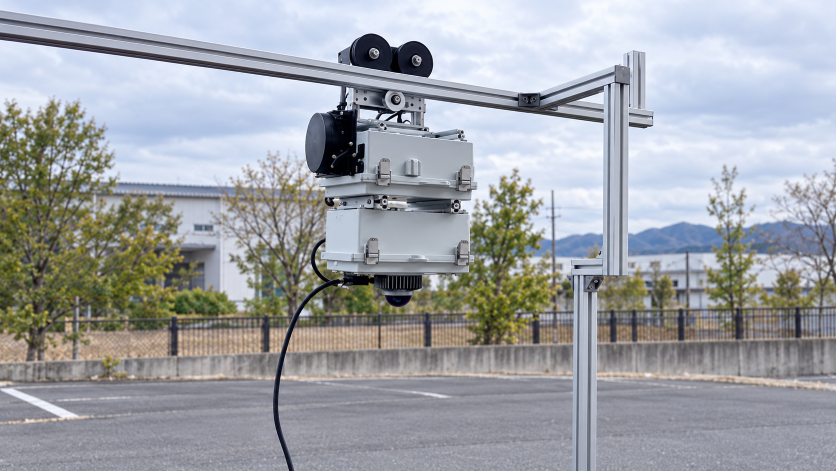
MID360を搭載して掘削箇所を定期的に計測。取得した点群データを施工の進捗確認に活用しました。
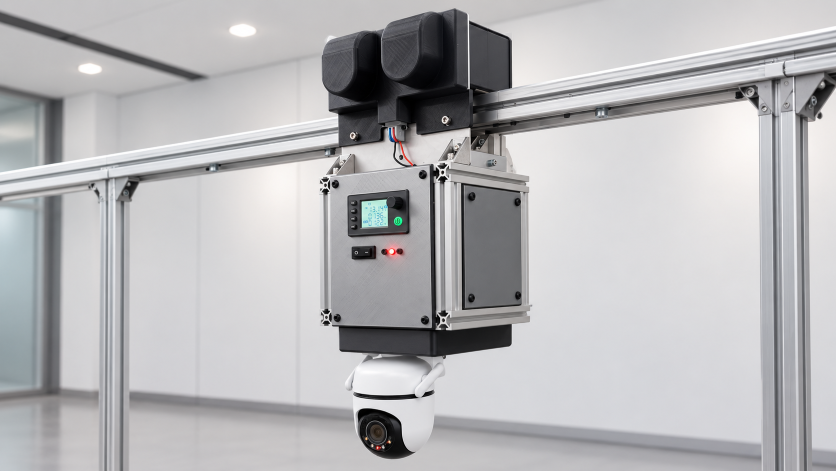
カメラ映像を遠隔から確認し、決められたルートで展示空間を見て回る運用を検証しています。
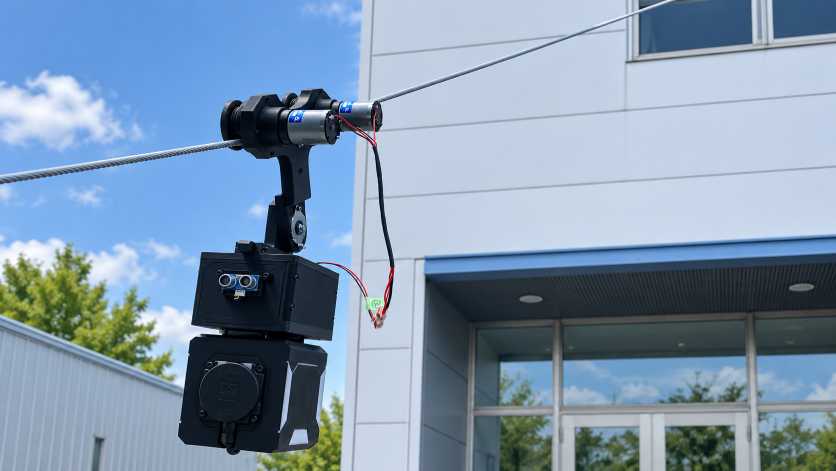
レールの配置が難しい空間を想定し、ワイヤーを利用して移動・昇降するロボットの検証にも取り組んでいます。
現在のプロトタイプ検証モデルを使った実機評価に加え、走行安定性や環境対応を高めた次世代機の開発を進めています。また、個別の使用環境に合わせた試作・技術検証にも対応しています。
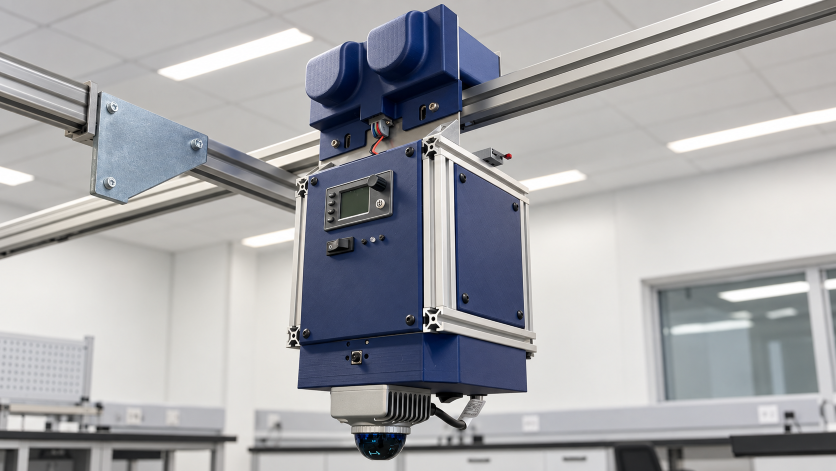
直線・曲線のアルミフレームレール、ワイヤレス充電、RFID制御、ブラウザ操作を組み合わせた検証機です。走行・停止・充電などの基本動作を実機で確認し、用途への適合性や追加機能を検討できます。
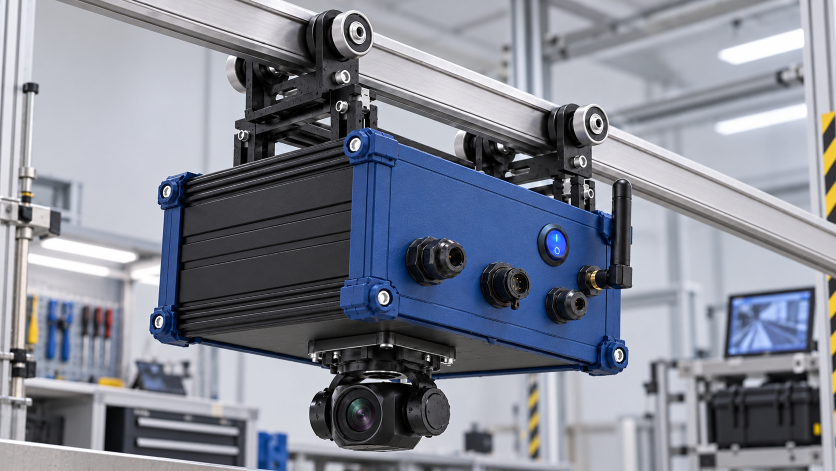
現行の検証機で得られた知見をもとに、走行安定性の向上、防滴構造、カメラの標準搭載などを検討しています。傾斜走行を含む機能についても評価を進めていますが、搭載機能や最終仕様は未定です。
次世代機の開発とは別に、お客様固有の条件に合わせた試作・評価にも取り組んでいます。使用環境、搭載機器、走行条件などを確認し、実現性の検討から進めます。
※個別試作は標準仕様ではありません。条件によって対応可否や検証内容が異なります。
ワイヤレス充電、カメラ、AI、LiDAR、各種センサを組み合わせ、設置場所と目的に合うレールロボットシステムを一緒に検討します。


Copyright © B&PLUS K.K.ALL Rights Reserved