


LiDARとは?測距原理・3D点群・設備計測を解説
LiDARとは?
LiDAR(ライダー:Light Detection and Ranging)は、 レーザー光を対象物へ照射し、 反射して戻ってくる光を測定することで、 対象物までの距離や周囲の形状を取得する技術です。
1点の距離を測るだけでなく、 レーザーを多数の方向へ高速に照射することで、 周囲の形状を3次元の点の集合である 「3D点群」として取得できます。
設備、建物、構造物、地形などの位置や形状を 非接触で3次元データとして取得できるため、 設備計測、3Dスキャン、寸法確認など さまざまな分野で利用されています。
1 LiDARの測距原理
LiDARの基本は、 レーザー光を対象物へ照射し、 反射して戻ってくる光を利用して距離を求めることです。
レーザーを照射
LiDARから対象物へレーザー光を照射します。
対象物で反射
設備、壁、地面などに当たったレーザー光が反射します。
反射光を受光
戻ってきたレーザー光を受光素子で検出します。
距離を算出
光の往復時間などから対象物までの距離を求めます。
ToF(Time of Flight)方式
代表的な測距方法の一つがToFです。 レーザーを発射してから反射光が戻るまでの時間を測定します。
光の速度は既知なので、 往復に要した時間から LiDARと対象物の間の距離を算出できます。
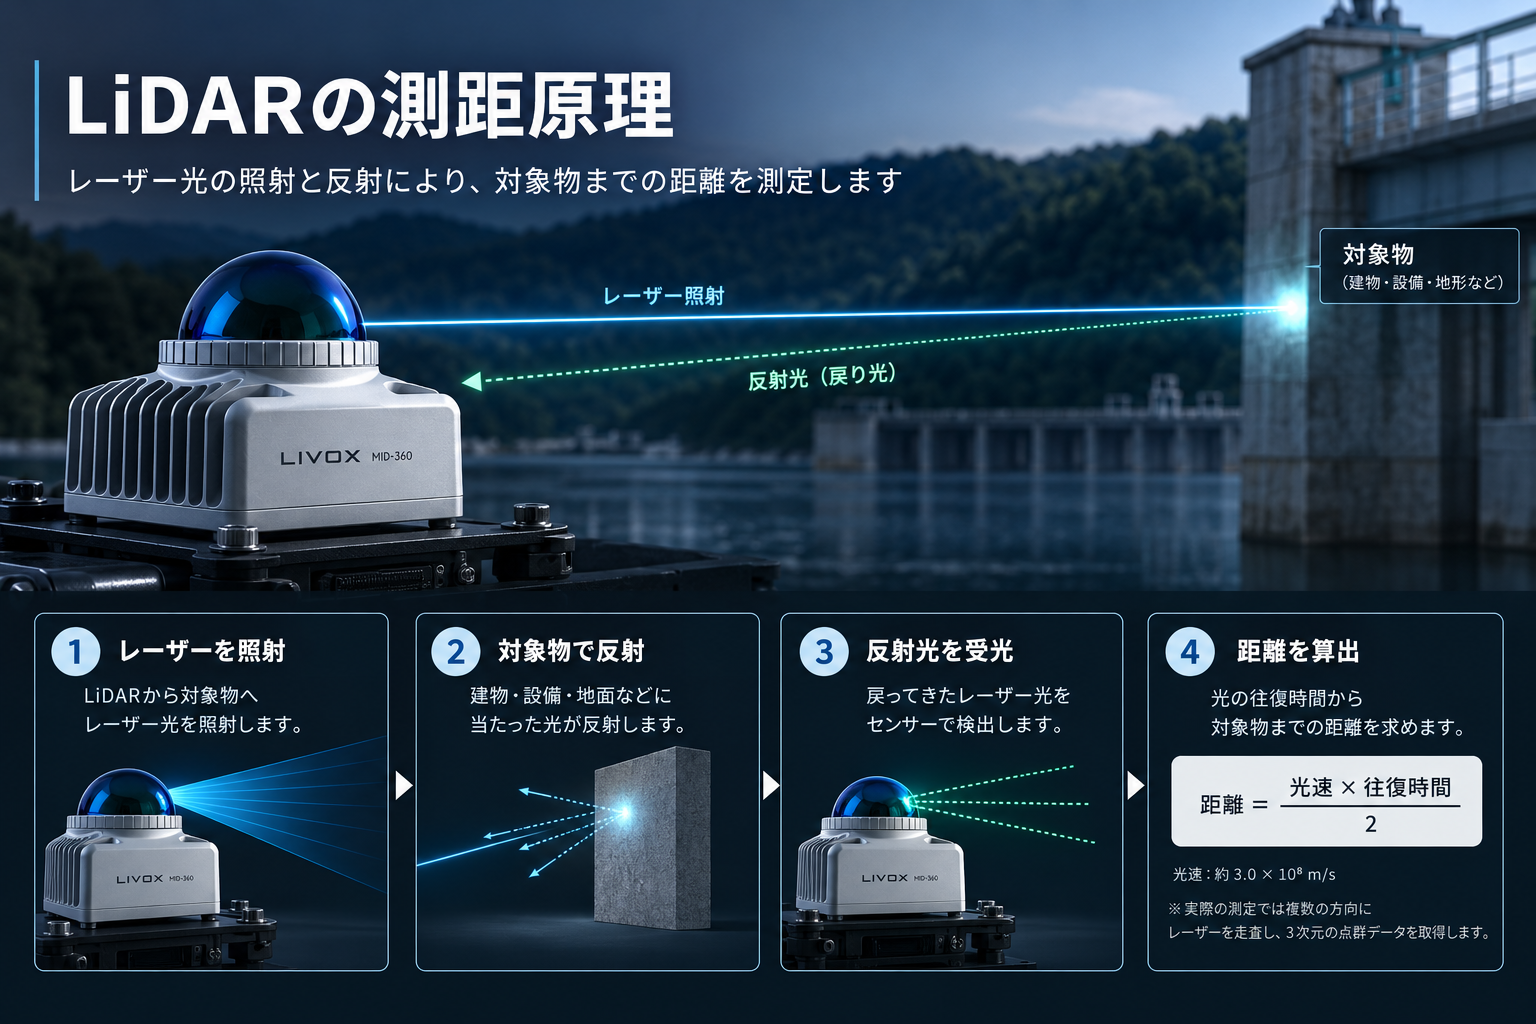
レーザー光の照射・反射・受光によるLiDAR測距の基本イメージ
2 2D LiDARと3D LiDAR
LiDARには測定する方向や範囲によって さまざまな種類があります。 代表的なのが2D LiDARと3D LiDARです。
平面上の距離を取得
一定の高さの平面をレーザーで走査し、 周囲までの距離を取得します。
断面形状の計測や、 周囲物体までの距離を把握する用途などに利用されます。
空間を立体的に取得
水平方向だけでなく垂直方向にもレーザーを照射し、 周囲をXYZの3次元データとして取得します。
建物、設備、構造物、地形などを 立体的に計測する用途に適しています。
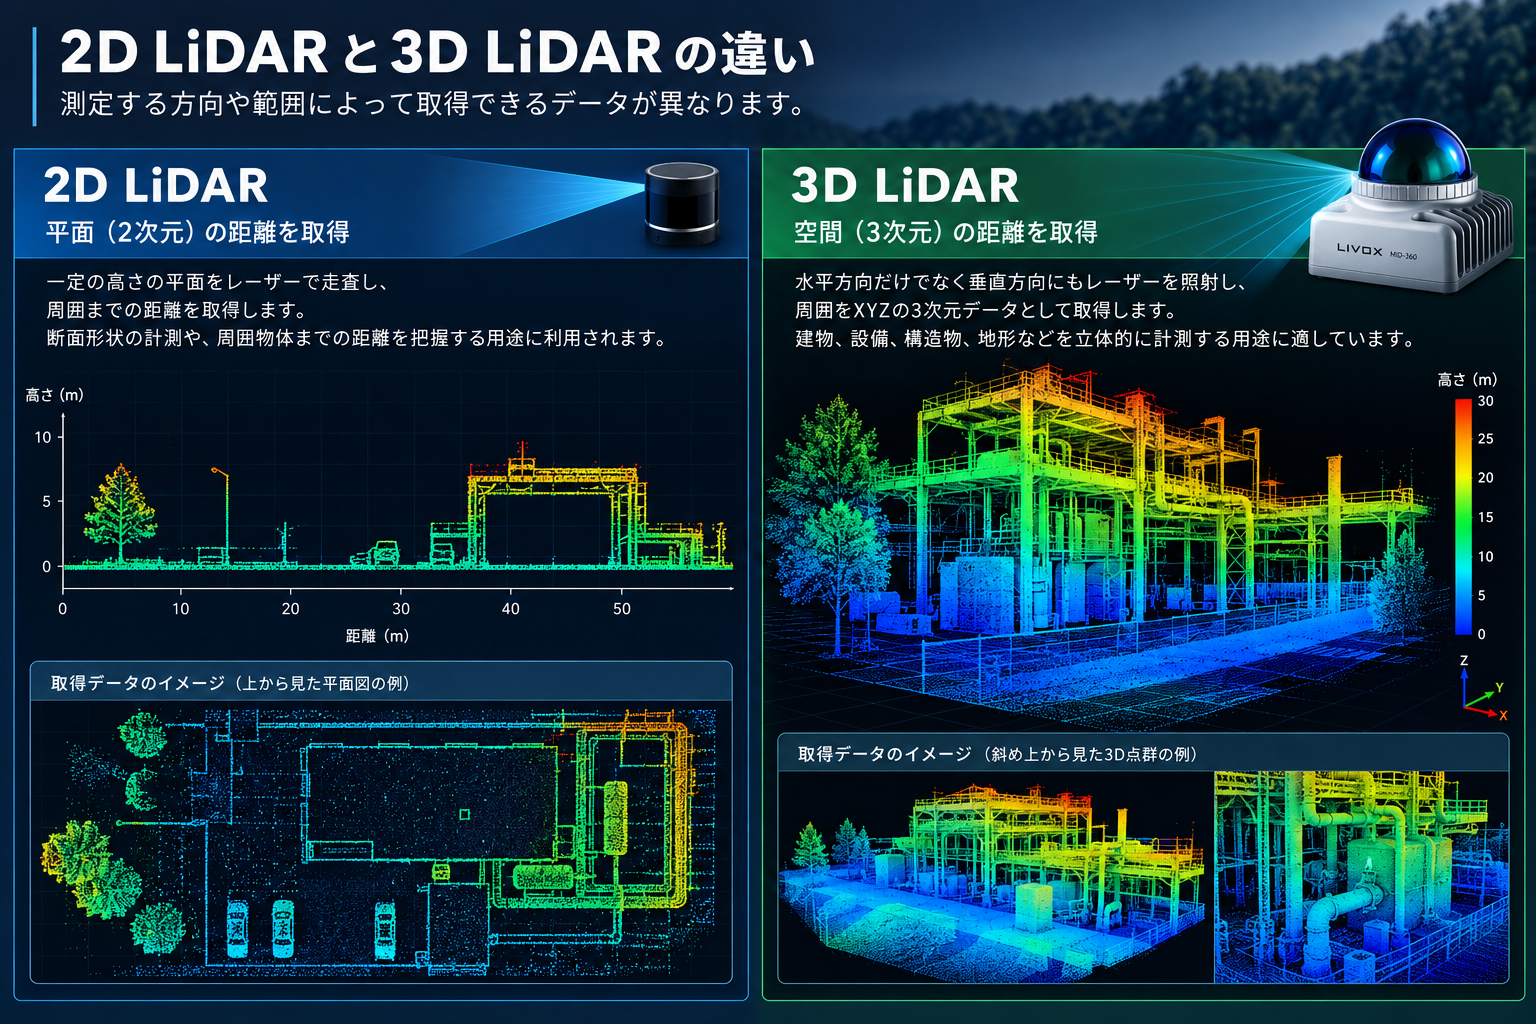
2D LiDARと3D LiDARで取得できるデータの違い
3 LiDARの主な性能項目
LiDARは「最大何mまで測れるか」だけでなく、 視野角、点群密度、測距精度など 複数の項目を確認して選定します。
測定距離
どこまで離れた対象を測定できるか。 対象物の反射率などによっても変化します。
視野角 FOV
水平方向・垂直方向に どの範囲を測定できるかを表します。
点群密度
取得できる点数が多いほど、 より細かな形状を捉えやすくなります。
測距精度
実際の距離と測定値との差や、 測定値のばらつきを示します。
最小測定距離
LiDARの直近には測定できない領域があり、 近距離計測では重要です。
更新速度
点群をどの程度の周期で 新しく取得できるかを示します。
4 3D点群データとは?
3D LiDARが取得する代表的なデータが 「点群(Point Cloud)」です。
現実空間を大量の点で表現
LiDARで測定した1点1点には、 X・Y・Zの3次元座標があります。
大量の測定点を集めることで、 壁、床、柱、設備、建物などの形状が 立体的に見えるようになります。
写真のように面を撮影しているのではなく、 大量の測距点によって 現実空間の形状をデジタル化している点が特徴です。
XYZ座標
各点が3次元空間のどこに存在するかを表します。
反射強度
反射光の強さを取得できる機種では、 対象表面の状態を見る補助情報として利用できます。
点群密度
点の間隔が細かいほど、 小さな形状や細部を確認しやすくなります。
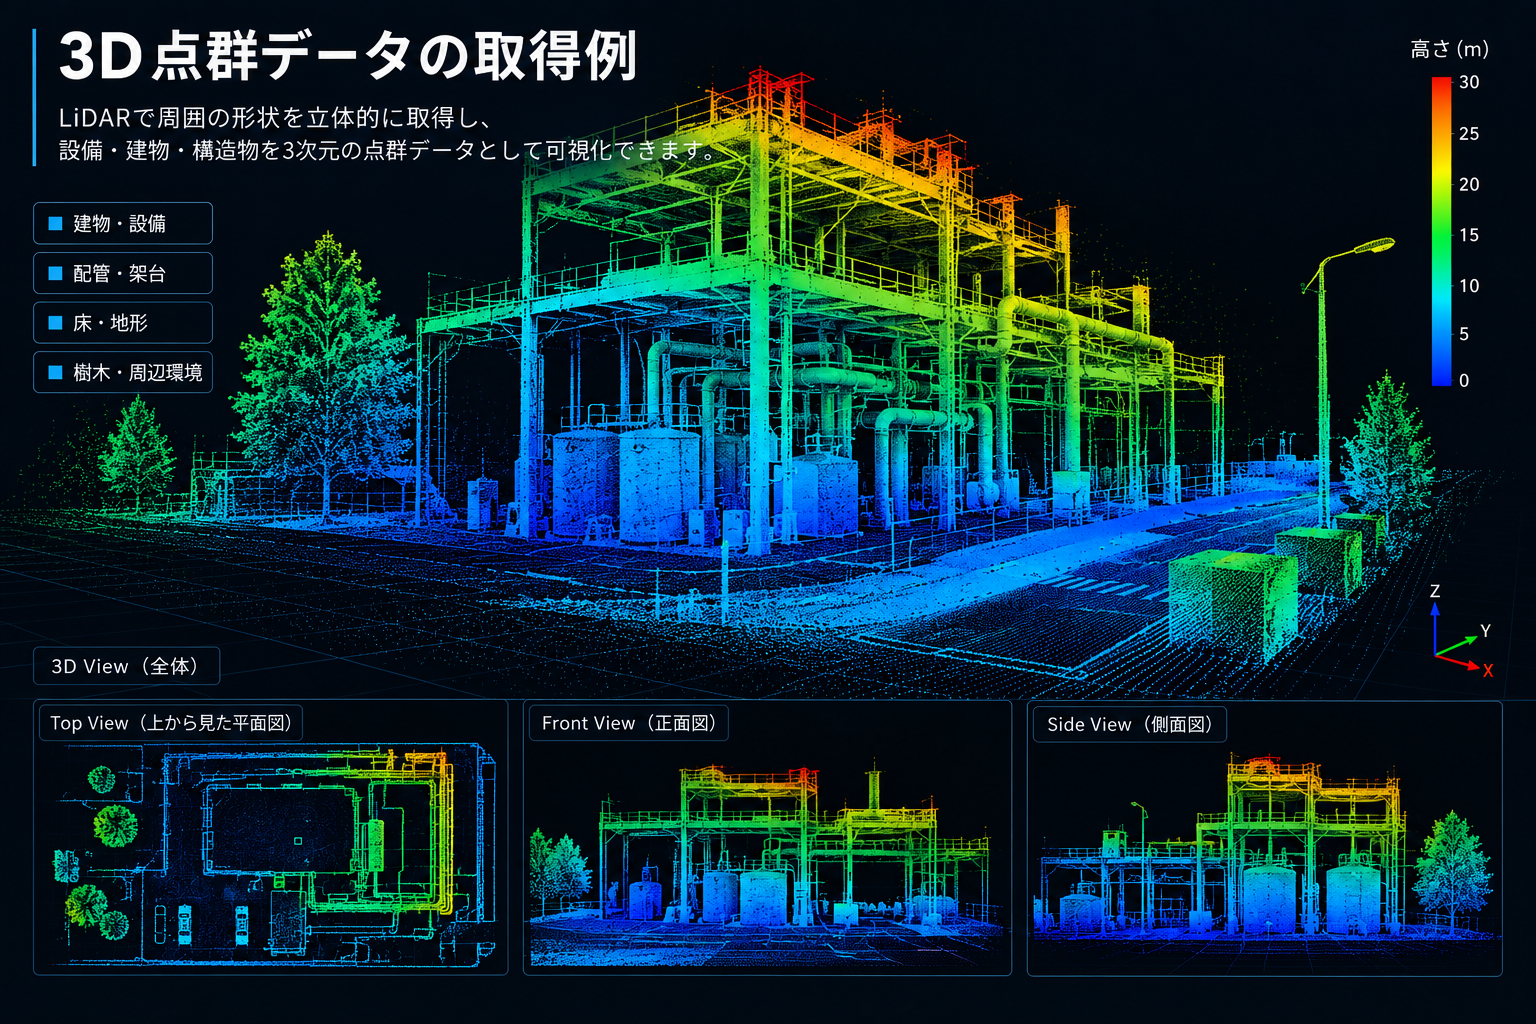
3D LiDARで取得した設備・構造物の点群イメージ
5 測定結果に影響する条件
LiDARは高精度な測距が可能ですが、 対象物や周囲環境によって取得状態が変化します。
対象物の反射率
黒色など反射率の低い物体では 戻る光が弱くなり、 測定可能距離が短くなる場合があります。
入射角
レーザーが対象面へ浅い角度で当たると、 反射光がセンサーへ戻りにくくなることがあります。
ガラス・鏡面
透明物では透過、 鏡面では強い正反射が発生し、 通常の壁面とは異なる結果になる場合があります。
雨・霧・埃
空気中の水滴や粒子でもレーザーが反射し、 ノイズが発生する場合があります。
強い周囲光
屋外の強い太陽光などは、 LiDARによって測定性能へ影響する場合があります。
測定距離
対象物までの距離が長くなるほど 戻ってくる反射光は弱くなります。
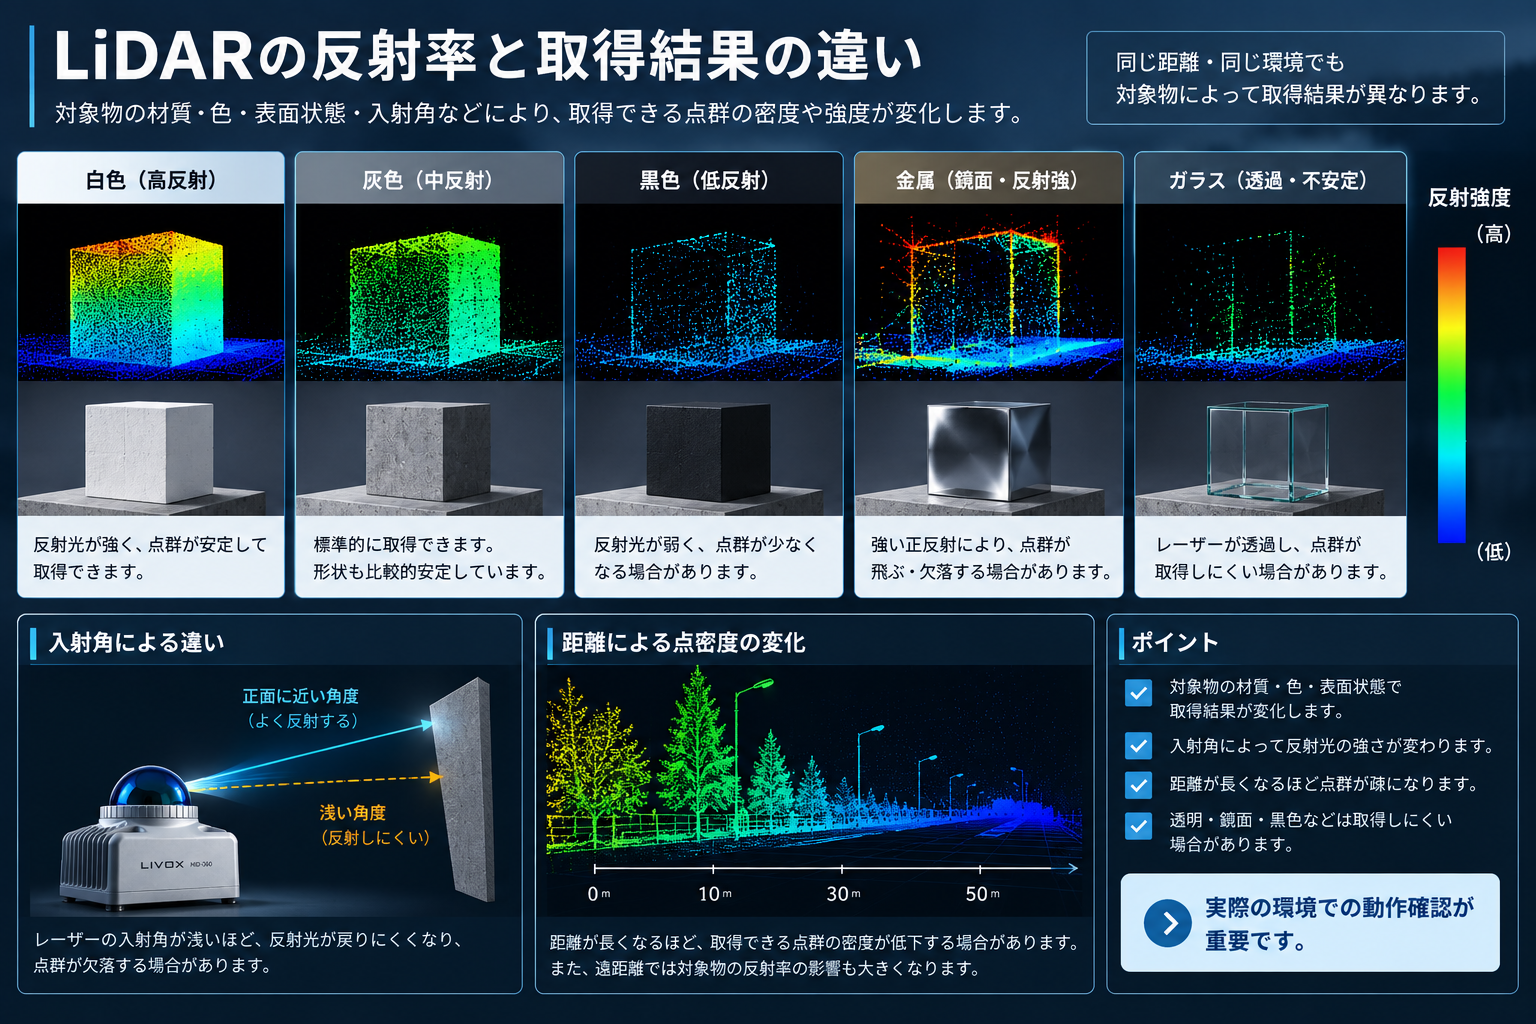
対象物の反射率・材質・入射角による取得状態の違い
6 点群データの基本処理
LiDARから取得した点群は、 目的に合わせて処理することで 計測や3Dデータ作成へ利用しやすくなります。
ノイズ除去
孤立した点や不要な反射などを除去し、 利用しやすい点群へ整えます。
ダウンサンプリング
形状をできるだけ保ちながら点数を減らし、 データ容量や処理負荷を低減します。
レジストレーション
異なる位置から取得した点群を 同じ座標系へ合わせます。
ICP
2つの点群形状を比較しながら、 位置・角度のズレを合わせる代表的な手法です。
平面・形状抽出
床、壁、柱などの特徴を 点群から抽出します。
メッシュ化
点だけのデータから面を生成し、 3Dモデルとして扱える形へ変換します。
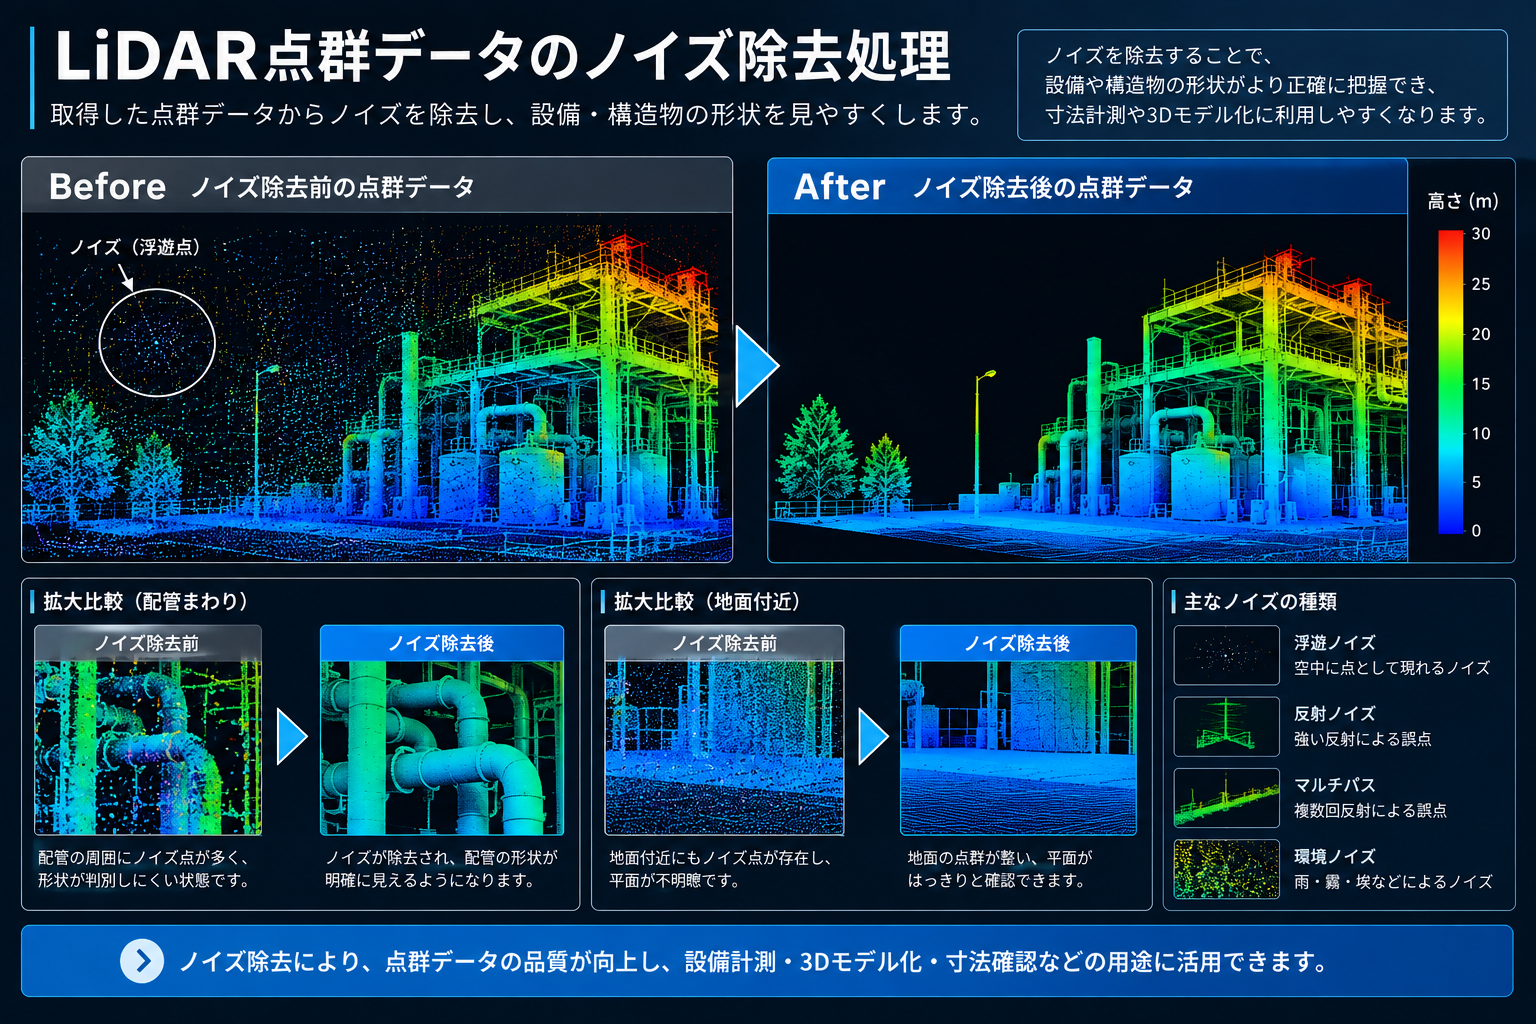
LiDAR点群のノイズ除去処理イメージ
7 設備・構造物の3D計測
LiDARの点群は、 設備や構造物の形状・寸法を 非接触で取得する用途にも利用できます。
距離・高さ・幅
点群上の座標から、 2点間距離、高さ、設備幅、 クリアランスなどを算出できます。
設備形状の取得
複雑な設備や構造物を 大量の3次元座標として取得し、 現況形状を確認できます。
LiDARの測距精度だけで決まるわけではない
実際の3D計測では、 LiDAR単体の測距精度だけでなく、 点群密度、測定位置、対象物の反射率、 入射角なども結果へ影響します。
寸法精度が重要な用途では、 実際の使用距離・対象物・設置条件で 評価することが重要です。
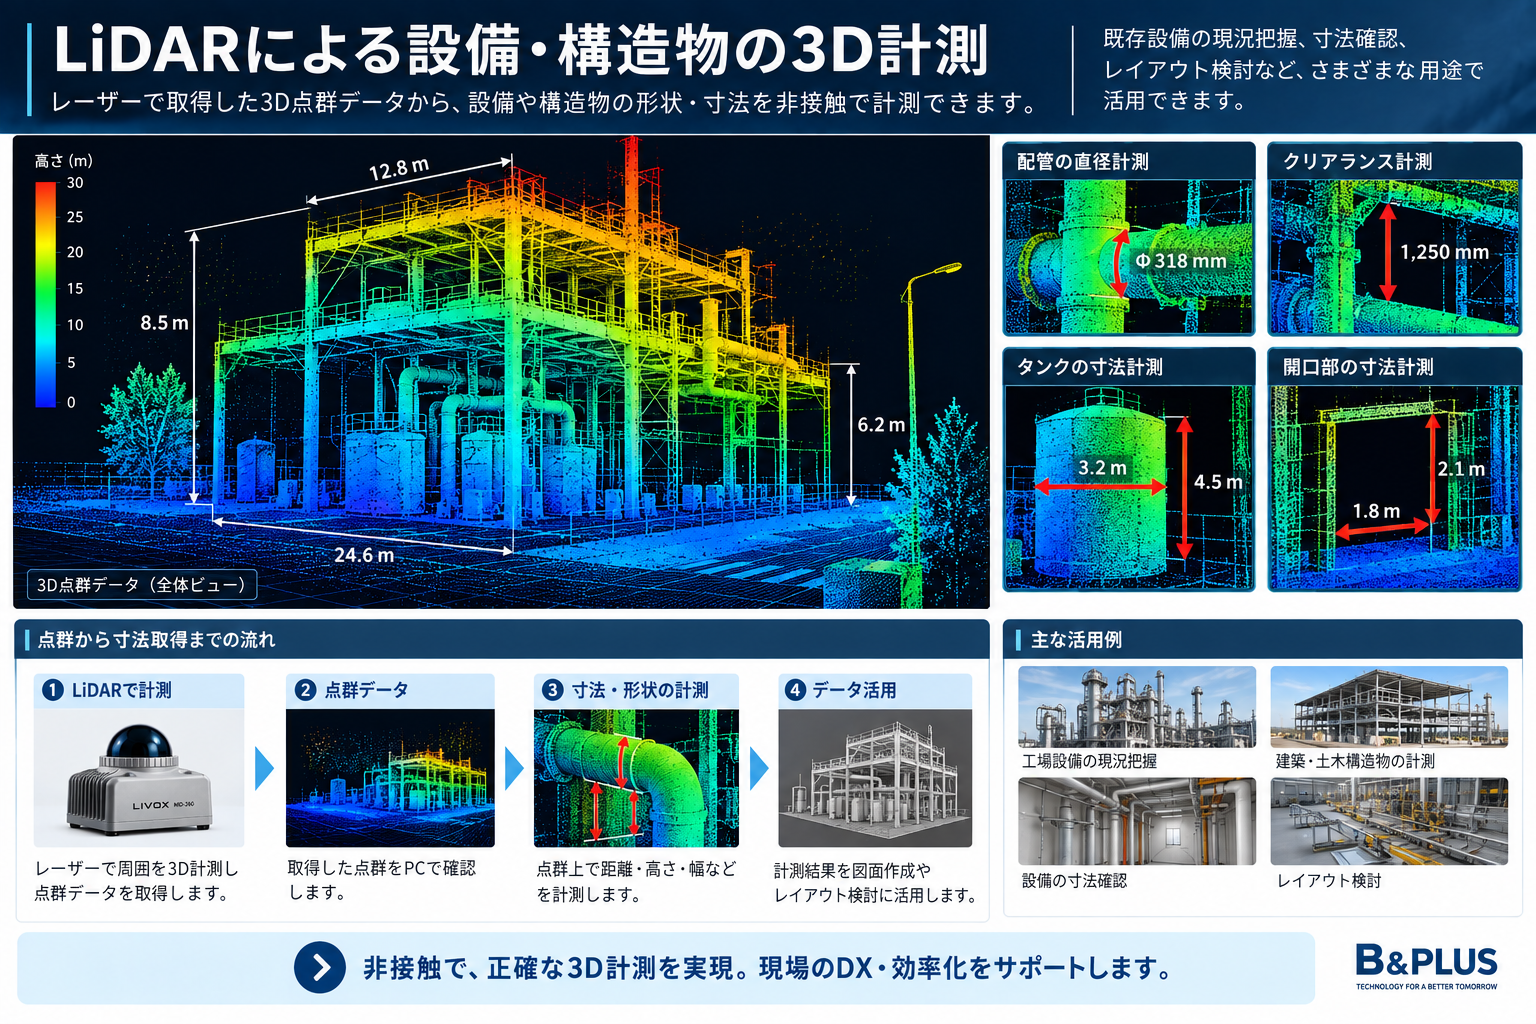
設備・構造物をLiDARで取得し、点群上で寸法を確認するイメージ
8 LiDAR選定時のポイント
用途によって必要なLiDAR性能は異なります。 最大測定距離だけで選ばないことが重要です。
| 項目 | 確認するポイント |
|---|---|
| 2D / 3D | 平面計測でよいか、立体形状まで必要か |
| 測定距離 | 最小距離から最大距離まで必要範囲を測れるか |
| 視野角 | 水平・垂直方向に必要な範囲を取得できるか |
| 点群密度 | どの程度細かな対象まで計測する必要があるか |
| 測距精度 | 距離・寸法計測で必要な精度を満たすか |
| 更新速度 | 測定対象や使用方法に適した更新性能か |
| サイズ・重量 | 使用する装置へ搭載可能か |
| 使用環境 | 屋内・屋外、温度、雨、埃、太陽光などへの対応 |
| データ出力 | 使用するPC・組込み機器・ソフトウェアへ接続できるか |
9 B&PLUSでのLiDAR技術検証
B&PLUSでは、 実際の3D LiDARを使用して 測距・点群取得・点群処理などの技術検証を行っています。
実機と取得データを使ってLiDAR技術を評価
現在はLivox MID360などの3D LiDARを使用し、 点群のリアルタイム取得、 点群品質の確認、 PCDデータ保存、 設備・構造物などの3D計測に関する技術検証を進めています。 LiDAR単体の仕様だけではなく、 実際の対象物や使用環境によって 取得データがどのように変化するかを確認しながら 活用技術を検討しています。
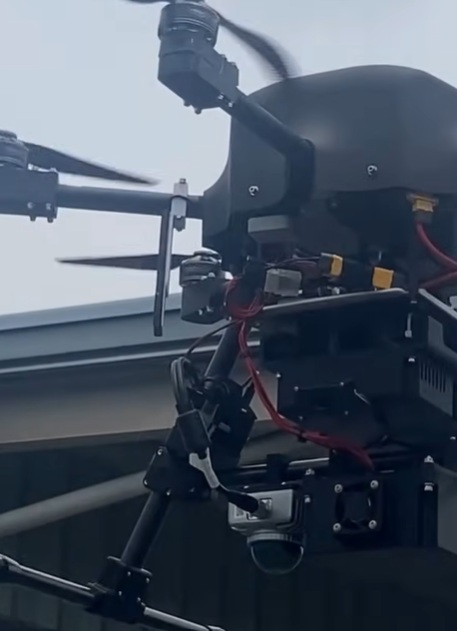
LiDARを実機へ搭載した3D点群取得の技術検証例


Copyright © B&PLUS K.K.ALL Rights Reserved